6.1 特征值与特征向量:不转向的方向
本节位置:模块 6 · 特征值 | 前置:3.2 矩阵乘向量 | 预计:35 分钟
一句话:矩阵会把大多数方向推歪,只有少数方向保持方向不变、只改变长度;这些方向是特征向量,伸缩倍数就是特征值。
0. 场景引入
一座 50 m 长的钢-混凝土人行桥,竣工动测给出前两阶横向模态频率 1.8 Hz 与 5.4 Hz。桥旁边是写字楼,下班人流密集,行人步频约 2.0 Hz(每步 0.5 s)——两万个脚步里,总有一部分正好踩在 1.8 Hz 上。这座桥是园区唯一的跨河通道,封闭后最近的替代路线要多走 1.2 km。
工程师手里只有两样东西:一台 8 通道采集器,和一份 600 s 的加速度记录。动测只花 2 小时,结论却要管 30 年设计寿命。
把它写成矩阵:两自由度模型的运动方程是 ,令 得 ,也就是
特征值是 :,,后者正好是前者的 9 倍。
决策:花 120 万元装两台 2 t 的调谐质量阻尼器(tuned mass damper, TMD),把阻尼比从 0.5% 提到 3%;还是限流,每次上桥不超过 200 人?限流不动土建,但每天高峰要多派 4 名保安,一年人工约 60 万元。
代价:若侧向加速度超过 0.5 m/s² 的舒适度限值,桥会被迫关闭,每天 3 万人次绕行两公里。
读完本节,你能回答的三个问题是:
- 为什么 1.8 Hz 这个数会从矩阵里「自己长出来」?
- 什么方向在变换后一步也不转?
- 换一座桥,怎么只用几个数判断它会不会共振?
1. 直觉
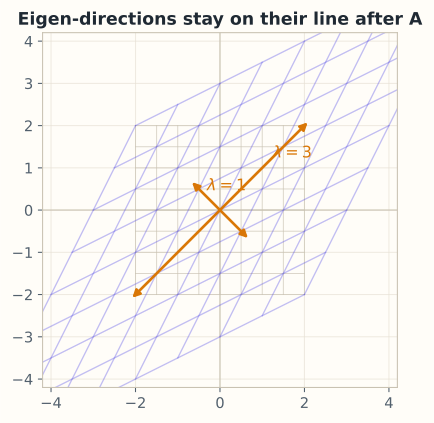
把 看成「旋转 + 拉伸」:单位圆通常被压成椭圆,椭圆的长轴、短轴就是两条不转向的轴。沿这两条轴,变换只把向量拉长或压短,不把它拧到别的方向;其它方向都是这两条轴的混合,变换后会被「掰弯」。 绕单位圆转一圈, 画出的椭圆,半轴长度恰好是 与 。
如果 正落在不转向的方向上,则 ,再作用一次是 :方向永远不变,长度按 的幂变化。大多数初始向量是几个特征方向的混合,每次乘 ,各方向权重按 重新分配;绝对值最大的特征值最终压倒其它项,方向就稳定下来。
💡 一句话直觉:特征向量是变换的「骨架方向」,特征值是这些方向上的伸缩倍数。
类比边界:这个「骨架」只在实特征值、且特征向量足够多时看得最清楚。旋转 没有实特征方向;重根矩阵也可能凑不齐骨架(第 6.3 节)。
1.1 它在现实世界里对应什么
| 数学对象 | 结构振动里的对应物 |
|---|---|
| 矩阵 | 质量归一化后的刚度 |
| 特征向量 | 第 阶振型:桥面上各点振幅的比例 |
| 特征值 | 固有频率的平方,单位 |
| 大 | 该阶「更硬或更轻」,频率更高 |
特征值在这里不是抽象的「放大倍数」,而是刚度与质量的比值:桥越刚、越轻, 越大,频率越高。同一套谱出现在吉他弦、电路和分子振动里,因为它们都归结为 这个广义特征问题。
量级:一根 0.65 m 的吉他弦,张力 70 N、线密度 kg/m,由 得
与低音 E 弦的 82.4 Hz 同量级——公式没错,偏差来自真实弦还有弯曲刚度。50 m 人行桥的一阶频率则落在 1–3 Hz(量级为 , 取 100 m/s 量级),所以行人步频正好在射程内。
这个对应在哪里失效:它假设线性、小变形、材料不老化。真实桥梁有螺栓间隙、支座摩擦、人群与结构的耦合,频率会随振幅漂移;实测拿到的是「模态参数」(频率、振型、阻尼比),要先用参数识别反推 ,这一步的误差往往比特征分解本身大得多。
2. 定义
「特征值」这个名字来自希尔伯特 1904 年对积分方程的研究;而「找一条不被矩阵转动的方向」这个问题,最早出现在柯西 1829 年对行星长期不等式的分析里。
设 。若存在非零向量 和标量 ,使
则称 是 的特征值(eigenvalue), 是对应于 的特征向量(eigenvector)。逐项读法: 作用在 上,等于把 整体乘一个数; 时方向反向,但仍落在同一条直线上。
把右边移到左边得 ,。这个齐次方程要有非零解,当且仅当 不可逆,即 (第 6.2 节展开成特征多项式)。固定 后,所有解加上零向量构成特征空间(eigenspace)
其维数 称为几何重数(geometric multiplicity),至少为 1。
为什么要求 ?若允许零向量,则 对任意 成立,特征值失去区分能力;零向量没有方向,也谈不上「方向不变」。
对 矩阵 ,手算四步:写 ;令 ;解出 ;代回 求非零解。对 :
所以 、。 时 ,方程 ,取 。 时 ,方程 ,取 。两个方向垂直,这个巧合来自 对称(第 6.4 节)。习惯上归一化为 ,但任意非零倍数都是同一个特征向量。
3. 为什么这样定义
为什么不要求 (不动点)?那会漏掉「拉伸 3 倍」这种最常见的行为。允许任意伸缩,才抓住线性变换的本质:沿某些方向,线性变换退化成一维乘法。
为什么强调「方向」?若 ,则 对任意 成立。特征向量从不孤单,它代表一整条直线(特征空间可能更高维),所以「特征方向」比「特征向量」更准确。
这个定义还有两个好处。其一是与坐标无关:换基后矩阵变成 ,特征值不变(§4),说明特征值是线性映射自身的性质。其二是把迭代变简单:,矩阵幂在特征方向上退化成一个数的幂,第 6.3 节的对角化就靠这一点。
不一定是正数:负值表示反向拉伸, 表示该方向被压成零(此时 不可逆),复数表示旋转。
3.1 反事实:把「非零」删掉会坏在哪
假设我们把定义放宽成「任何不变方向都算」,允许 。取 ,:
等式成立。于是 、、、 全都是特征值,谱从一个两点集膨胀成整个 。「这座桥的固有频率是 1.8 Hz」和「是 180 Hz」一样真,谱分析彻底失去意义。
更隐蔽的坏法是把 定义成「长度变化率」而不管方向。取 ,则 ,长度从 变成 ,方向从 转到 。若把 当作 轴方向的伸缩倍数,再走一步:,比值变成 ;第三步 ,比值是 。同一个方向给出一串不同的数,而且只是趋近 3 而永远不等于 3。伸缩倍数必须与「走多少步」无关,这只有在 与 共线时才成立——这正是定义要的方向不变。换句话说,定义里 与「同一条直线」这两个条件,一个都不能少。
4. 性质与推导
特征空间是子空间。 若 、,则 。所以同特征值的特征向量线性组合(非零时)仍是特征向量; 就是 。
不同特征值的特征向量线性无关。 设 ,若 ,两边乘 得 ;再用 乘原式并相减,得 。因 且 ,故 ,进而 。此论证可推广到任意多个互异特征值。
二阶矩阵的迹与行列式。 展开 得
对比 的系数,得 、。本例中 、,吻合。这两条对 也成立(第 6.2 节)。
相似矩阵同谱。 若 且 ,则 ,且 。几何上:同一个变换,换了一套坐标描述。
动力系统的解。 若 ,则
每个特征方向独立演化,第 个方向的振幅按 缩放。若 ,则 足够大时第一项主导:方向趋于 ,增长速度趋于 。这就是幂迭代(第 6.6 节)的全部原理。
5. 例子
5.1 手算:拆成特征方向
取 ,、,、。设 ,两式相加得 ,故 。于是
| 归一化方向 | 与 夹角 | ||
|---|---|---|---|
| 0 | |||
| 1 | |||
| 2 | |||
| 3 |
长度每步约乘 3(严格说 );副特征方向的相对权重是 ,所以夹角迅速趋近 0。 时 ,已几乎完美落在 上。
5.2 场景:人口迁移的稳态比例
两城每年迁移, 为人口,转移矩阵 :A 城保留 90%、流失 10%;B 城保留 80%、20% 迁入 A 城。每列和为 1,总人口不变。、,特征多项式 ,故 、。
的特征向量满足 ,即 ,取 。长期看,两城人口比例稳定在 ; 的模式每步衰减 30%。 对应「总量守恒」的稳态, 的模式则被逐渐洗掉。
5.3 场景闭环:从 8 通道加速度到「装不装阻尼器」
输入:桥上 8 个加速度计,采样 200 Hz,记录 600 s。数据量 个 fp32,约 3.8 MB;外加一次 0–10 Hz 的扫频激励。
计算:用随机子空间法从响应里识别 的 (核心是一次 SVD,, 是相关矩阵阶数,几百阶时秒级),解 ,得 、,即 Hz、 Hz。
输出: 与步频 2.0 Hz 只差 10%,落在共振区。决策是装 TMD,把阻尼比从 0.5% 抬到 3%,共振放大倍数从 降到约 17。
成本:一次动测 2 小时、8 个通道;真正的开销是识别 与复测, 的特征分解不到 1 ms。TMD 两台共 120 万元,占桥梁总造价不到 1%。
失败条件与兜底:
- 传感器正好落在某阶振型的节点上,那一阶「看不见」。兜底:多点激励、交换测点,用互易性交叉验证。
- 只测到一阶就下结论:二阶 5.4 Hz 离步频远,却可能被 2 倍步频 4.0 Hz 擦到。兜底:扫频做到 10 Hz,并检查 3 阶以内。
- 人群密度超过约 1.5 人/m² 时,人-桥耦合会让频率下移、阻尼上升,线性模型失效。兜底:按最不利人群密度做现场试验,不只信有限元。
6. 常见误区
- 误区:特征向量只有一个。纠正:任意 的 都是;真正唯一的是特征方向这条直线,归一化只是约定。
- 误区:特征值是放大倍数,所以一定大于 1。纠正:可以为 0(方向被压没)、负数(反向)、模小于 1(收缩),也可以是复数(旋转)。
- 误区:任意矩阵都有 个线性无关的特征向量。纠正:不一定。 只有一个特征方向 ,凑不齐 的基(第 6.3 节)。
- 误区: 和 可以随便配对。纠正:必须来自同一次求解;用 配 通常不成立。
7. 概念网络
- 前置:3.2 矩阵乘向量 —— 是一次线性变换,特征向量问的是「变换后仍共线的方向」。
- 后续:6.2 特征多项式 —— 把 系统化,给出求全部特征值的办法。
- 后续:6.3 对角化 —— 特征向量足够多时,用它们当基,把 变成对角矩阵。
- 后续:6.6 幂迭代 —— 反复乘 ,自动逼近绝对值最大的特征向量。
- 关联:5.1 行列式 —— ,特征值之积解释体积缩放。
- 关联:2.5 坐标与基变换 —— 相似矩阵 有相同特征值。
8. 通往大模型:稳定性由谱半径决定
出现位置:把某一层的残差更新或循环结构线性化,得到 ,, 常为 4096。固定点附近的非线性模型,局部行为也由 Jacobian 的特征值决定。
为什么需要:把 拆成 的特征向量组合,第 步就是 。于是 的模式指数增长, 的模式指数衰减;复特征值 对应「每步旋转 、缩放 」,表现为振荡。若最大模 ,走 100 步放大 ;若为 ,则衰减到 。
可检验结论:对随机初始化的 ,np.linalg.eigvals(W) 的最大模(谱半径)若明显偏离 1,深层残差流的尺度就会指数漂移;正交初始化让所有 ,正是为了压住这种漂移。反向传播连乘 时,同一个谱半径也决定梯度消失还是爆炸。特征方向则标识了模型中最容易被放大的少数方向,可与激活的主成分对照。
算错时下游看到什么:若用 之类的平均值去猜谱半径,在 时可以差一个数量级。猜小了,初始化缩放过猛,深层激活逐层衰减,模型表现为「深了反而更差」;猜大了,第几十层就出现数值尖峰,几十步后 loss 变成 NaN。更常见的是把复特征值的模当成「放大倍数」而忽略它每步还在旋转,于是把振荡误判成发散或收敛。
import numpy as np
W = np.linalg.qr(np.random.default_rng(0).normal(size=(64, 64)))[0]
print(np.abs(np.linalg.eigvals(W)).max())   # 正交阵,谱半径为 1
9. 练习
- 概念:为什么特征值定义要求 ?如果允许零向量,会破坏什么?
- 计算:求 的特征值与特征向量。
- 计算:对 ,取 ,写出 的闭式,并求 时方向的极限。
- 开放:旋转 的矩阵没有实特征向量,它的特征值是什么?这对「反复旋转」的动力系统意味着什么?
参考答案
- 若 , 对一切 成立,特征值不再由矩阵决定,也无法定义方向。排除零向量后,「有非零解」才等价于 奇异。
- 上三角矩阵的特征值是对角元:、。 时 ,得 ,取 ; 时 ,得 ,取 。
- ,所以 ;方向趋于 ,长度增长率为 3。
- 的特征值是 ,对应 旋转。没有实特征方向,向量永远转圈;但 ,长度不增不减,是中性稳定的周期运动。
10. 一页速记
- ,:方向不变,长度乘 。
- 物理意义 / 现实对应:特征值 = 固有频率的平方(结构)、增长或衰减率(动力系统)、刚度与质量之比;特征向量 = 振型、不转向的方向。
- 求法:解 ,再解 。
- 特征空间 ,几何重数至少 1。
- 二阶:,。
- 迭代 按 叠加,最大模主导长期方向。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 柯西(Augustin-Louis Cauchy, 1829):Sur l’équation à l’aide de laquelle on détermine les inégalités séculaires des mouvements des planètes(原载 1829 年;剑桥重印《柯西全集》,2009)。把行星长期不等式的求解化成特征方程的根,是「找一条不转向的方向」这一问题的最早系统处理。Oeuvres complètes 重印本
- 希尔伯特(David Hilbert, 1904):Grundzüge einer allgemeinen Theorie der linearen Integralgleichungen(1904 年系列通讯;1989 年 Teubner 重印)。在积分方程理论中把这类特殊值称为 Eigenwert,「特征值」一词由此进入标准术语。Teubner 重印本
- Golub 与 Van Loan(2013):Matrix Computations(4th ed.)。第 7–8 章系统处理特征值、谱半径与特征向量的数值计算,本页「反复乘 」的稳定性讨论以它为参照。JHU Press
下一篇 → 6.2 特征多项式、迹与行列式
随堂测 · 4 题
源文件:06-特征值/01-特征值与特征向量.md