1.7 叉积与三重积(选学)
本节位置:模块 1 · 向量与几何 | 前置:1.3 | 预计:20 分钟
一句话:叉积是三维空间里「由两个向量造出第三个垂直向量」的运算,长度等于平行四边形面积。
0. 场景引入
一个 3D 手游,卡在 60 fps 的预算里:每帧 16.7 ms。场景 20 万个三角形,视野内 3 万个。
每个可见三角形都要算法向量,用来算光照、做背面剔除。法向量由两条边的叉积得到;如果叉积的顺序写反( 而不是 ),方向整个翻过来:光照从「太阳在左上」变成「太阳在右下」,背面剔除同步反转——角色一半的面被剔掉,看起来像透明的。
决定:法向量预计算存进顶点缓冲(3 万个 × 3 个 float = 360 KB),还是每帧现算(3 万个 × 15 次乘加)?两边的取舍很清楚:预计算省下每帧的算术,却让顶点缓冲多传 360 KB;现算省显存,但顶点着色器里每个顶点都要重做一次。低端机内存带宽只有 5 GB/s 时,这点差别足以让帧率从 60 掉到 45。押错的代价:美术验收时一眼看出「塑料感」,返工一周。
读完本节,你应该能回答三个问题:
- 叉积为什么只在三维有「唯一」的垂直方向?
- 交换顺序为什么翻转方向,这在渲染里意味着什么?
- 三重积为什么等于体积,它和行列式是什么关系?
1. 直觉
给两个不共线的箭头,它们张成一个平面。叉积给出这个平面的法向量,方向由右手定则决定,长度等于平行四边形面积。
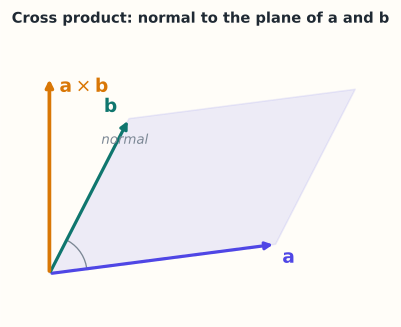
图:a、b 张成的平行四边形是浅色平面;叉积沿法线方向,长度等于这个平行四边形的面积。
右手定则:四指从 弯向 ,拇指指向 。
💡 一句话直觉:叉积 = 用两个向量造出「垂直于它们所在平面」的向量,长度 = 面积。
这个类比只适用于三维(以及七维的某些构造);二维没有真正的叉积,四维以上也没有唯一的「垂直方向」。
1.1 它在现实世界里对应什么
力矩 是最直观的对应:用 0.3 m 的扳手,手施加 100 N 且垂直于扳手,力矩 ;若力的方向沿扳手往外推(与力臂平行),叉积为 0——你使了 100 N 的劲,螺丝纹丝不动。
量级:轮毂螺丝的标准拧紧力矩约 100 N·m,用 0.3 m 扳手需要约 333 N 的力,接近一个成年人体重的一半。
这个类比在哪里失效?力矩的「正负」由右手定则约定,不是物理规律;换一个约定(左手系),公式里所有叉积要同时变号。叉积只保证「垂直」,指向哪边是人选的。
2. 定义
对 ,:
用行列式助记:
其中 是标准基。
今天的点积、叉积并立的向量记号,由吉布斯在 1881 年为课堂编写的《向量分析》中系统化;它把四元数里的「数量部分」和「向量部分」拆成了两个独立运算。
三重积:
其绝对值等于三个向量张成的平行六面体体积。
3. 为什么这样定义
叉积要同时满足:
- 与 都正交;
- 长度等于平行四边形面积 ;
- 方向由右手定则确定。
在三维中,垂直于一个平面的方向只有两个(正反),长度和方向的条件唯一确定了叉积。定义中的六个乘积项,正是满足这些条件的唯一线性组合。
叉积的代数前身是四元数乘法:两个纯虚四元数满足 ,虚部就是叉积。这是哈密顿四元数代数的直接推论。
叉积只存在于三维,本质原因与「二重向量(bivector)」有关:三维中两个向量的格拉斯曼外积对偶于一个向量,四维中则不对偶。这里不展开。
3.1 反事实:换一种「造垂直向量」的定义
反事实 A:逐元素相乘。 取 、,它们张成单位正方形,面积应为 1:
长度是 0。拿它当法向量,归一化时除以 0,屏幕上要么全黑要么 NaN。荒谬之处一眼可见:面积被算成 0,而这两个向量明明垂直。
反事实 B:漏掉减号。 把定义改成 ,取 、:
正确版本交换顺序得 ,方向正好相反;漏减号版本交换顺序得 ,既不相反也不相等。反交换性一丢,渲染器就分不清正面和背面:背面剔除失效,光照在两面一样亮,模型看起来像一张塑料纸片。
4. 性质与推导
| 性质 | 式子 | 说明 |
|---|---|---|
| 反交换 | 顺序反了,方向反了 | |
| 自叉为零 | 共线,面积为零 | |
| 正交 | 同理对 | |
| 长度 | 面积 | |
| 分配律 | 双线性 | |
| 不结合 | 一般不等 |
推导长度:由拉格朗日恒等式
开方即得。
5. 例子
5.1 手算:标准基
而 ,验证反交换。
5.2 手算:一般向量
,:
验证正交:。
长度:。 ,,。
5.3 场景:法向量与光照
在图形学里,三角形的法向量由两条边的叉积得到:
归一化后用于计算光照。法向量的方向还决定了三角形的「正面/背面」(定向)。
5.4 场景闭环:一帧里的 3 万个法向量
输入:20 万个三角形,视野内 3 万个;每个三角形 3 个顶点 × 3 个 float,共 。
计算:每条边一次叉积,9 次乘 + 6 次加共 15 次乘加;3 万个三角形合计 FLOP。
输出:每个面片的单位法向量与朝向 → 背面剔除 + 光照。
成本:算力可以忽略——手机 GPU 按 100 GFLOP/s 估算, FLOP 只要 4.5 μs;而把 1.08 MB 顶点数据读一遍,按 20 GB/s 估算约 54 μs。带宽比算力贵一个数量级,所以预计算法向量存进显存(360 KB)常常更快,代价是每个顶点多占 12 B。
失败条件:
- 退化三角形:三点共线,叉积为零向量,归一化除零 → 面片变黑或闪烁。兜底: 时跳过,或用相邻面法向平均。
- 绕序不一致:不同建模工具导出的顶点顺序不同,一半面片反了 → 模型「内翻」,看到的是内壁。兜底:双面材质,或导入时统一绕序。
- 坐标精度:大地图坐标(几十万米)用 fp32 算叉积,两个相近的大数相减吃掉有效位,法向量抖动。兜底:先减去相机相对坐标再算。
6. 常见误区
-
误区:叉积可以用于任意维度。 纠正:标准叉积只在三维(和七维的例外)有定义;高维要用外积或楔积。
-
误区:叉积满足结合律。 纠正:一般不满足;它满足雅可比恒等式,构成李代数结构。
-
误区: 说明其中一个为零向量。 纠正:也可能是两者共线;面积为零。
-
误区:叉积方向「随便选一个垂直方向」。 纠正:右手定则固定了方向;交换顺序会得到相反方向。
7. 概念网络
- 前置:1.3 点积 —— 正交判据。
- 关联:5.2 行列式 —— 三重积就是行列式。
- 关联:11.5 RoPE —— 二维旋转用旋转矩阵,不用叉积。
8. 通往大模型:几乎不出现,但旋转思想相关
标准 Transformer 不做叉积。与它最接近的是 RoPE 的二维旋转:
这是二维旋转,不产生第三个向量。理解叉积的价值在于:「垂直」与「定向」是几何的基本操作,旋转、法向量、体积这些概念会以别的形式反复出现(如行列式、正交矩阵)。
可检验结论:旋转矩阵的行列式为 1,保长度、保夹角;它不会像叉积那样「升维」到第三个方向。
如果这一步算错,用户会看到什么:法向量忘了归一化,光照强度会随三角形面积变化——大三角形过曝、小三角形全黑,模型表面斑驳;绕序反了,模型「内翻」,玩家看到角色是透明的,或者脸上有黑块。RoPE 里把 的符号写反等价于反向旋转,用户看到的是长文本里复读最后一句,短句却几乎正常——这正是这类 bug 难查的原因。
9. 练习
- 概念:为什么二维没有标准的叉积?如果硬要定义,会缺什么?
- 计算:,,求 并验证与两者正交。
- 计算:求由 张成的平行六面体体积。
- 开放:在图形学中,法向量方向反了会导致什么渲染问题?
参考答案
- 二维中「垂直于一个向量」仍在该平面内,且有两个相反方向,无法像三维那样由「平面法向」唯一确定;缺少「第三个维度」来承载方向。
- ;与 点积 ,与 点积 。
- 1。
- 光照计算错误、背面剔除反向(该显示的没显示、不该显示的显示)。
10. 一页速记
- 叉积只在三维: 垂直于 ,长度 = 平行四边形面积。
- 反交换、不结合、自叉为零。
- 三重积 = 平行六面体体积 = 行列式。
- 大模型不用叉积,但旋转矩阵与定向思想相关。
- 物理意义 / 现实对应:力矩(扳手)与法向量(光照);叉积长度就是平行四边形面积,三重积就是平行六面体体积。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 哈密顿(William Rowan Hamilton, 1866):Elements of Quaternions。四元数乘法 的虚部就是叉积,本页 §3 的代数来源。Cambridge 重印本(2010)
- 吉布斯(J. Willard Gibbs, 1881):Elements of Vector Analysis: Arranged for the Use of Students in Physics。把点积与叉积从四元数中拆出来,写成独立的向量分析,本页 §2 的记号与运算规则由此系统化。Smithsonian Libraries 数字化本
- 格拉斯曼(Hermann Grassmann, 1844):Extension Theory(德文原著 Die lineare Ausdehnungslehre,1844)。外积(exterior product)的提出者;三维中两个向量的外积恰好对偶成一个向量,这解释了叉积为何只在此维数「刚好」存在。AMS 英译本(2000)
下一篇 → M02 向量空间
随堂测 · 3 题
源文件:01-向量与几何/07-叉积.md