2.4 基与维数:用最少的坐标描述空间
本节位置:模块 2 · 向量空间 | 前置:2.3 | 预计:35 分钟
一句话:基是「刚好够用、没有冗余」的一组坐标轴;维数是这组轴的数量,也是空间真正的自由度。
0. 场景引入
一台工业电子鼻要装进化工厂的巡检机器人:8 个金属氧化物气体传感器,采样 10 Hz,主控芯片只有 64 kB RAM。任务是在 500 ms 内判断「泄漏的是乙醇还是丙酮」。报错了要停线 2 小时,损失按几十万计。
标定阶段就发现一件怪事:8 个传感器的读数画在 8 维空间里,几乎全落在同一个 3 维平面上。原因不难猜——8 个传感器对气体的响应只是 4 种敏感机制的交叉混合,真正独立的响应方向只有 3 个。
这立刻变成一个工程问题。8 维数据每样本 32 B,10 Hz 跑 1 小时是
是 64 kB 内存的 18 倍,根本存不下。压到 3 维后每样本 12 B,1 小时 432 kB,还是不够——所以只能留最近 60 秒(600 个样本,7.2 kB)的环形缓冲。
问题:凭什么说「8 个传感器其实只有 3 个独立」?压到 3 维会丢什么?维数是这堆数据的属性,还是这套传感器的属性?
读完本节,你应该能回答三件事:
- 基的两个条件各自在防什么错?
- 为什么「维数」不能靠数向量个数得到?
- 把 8 维压成 3 维的坐标怎么写,丢掉的部分怎么估?
1. 直觉
基就像一套坐标轴:
- 够用:空间里每个点都能用这套轴表示(张成整个空间);
- 不冗余:没有哪根轴能由其它轴拼出来(线性无关)。
维数就是轴的数量。平面需要 2 根,空间需要 3 根,一条直线只需 1 根。
💡 一句话直觉:基 = 一组「不多不少」的方向;维数 = 这组方向的个数。
类比边界:基不要求轴互相垂直。斜坐标系也是合法的基,只是计算投影时更麻烦(第 2.7 节会偏好正交基)。
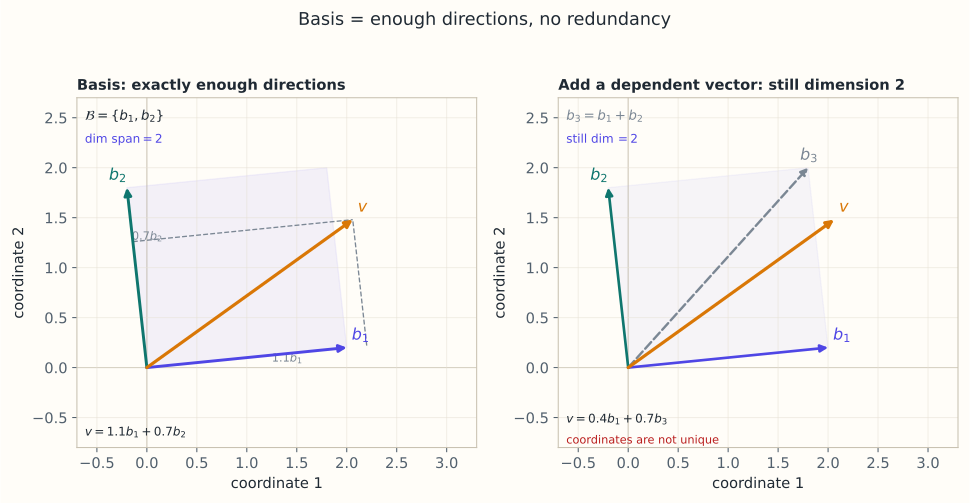
图:左:两条无关方向 足以表示平面上任意向量;右:加入 后仍只有 2 维, 的坐标不再唯一。
1.1 它在现实世界里对应什么
一台 8 通道调音台,8 个推子。如果其中 5 个推子的位置始终是另外 3 个的固定倍数(出厂时联动锁死了),那这台机器真正的控制旋钮只有 3 个。你拧 8 下,效果只取决于 3 个数。
基就是「3 个真正能独立拧的旋钮」:不多(没有冗余推子)、不少(能把声音调到任何设定的状态)。维数 = 旋钮个数,是这台机器(这个空间)的属性;具体你选了「高频/中频/低频」还是「左/中/右」这三根轴,只是基的选择,改不了旋钮总数。
量级直觉:8 个传感器只有 3 个独立方向,等于 5 个自由度是白送的——存储能省 。反过来看,如果只存 2 维,残差会立刻跳起来,你就能判断「3」是真的下限,不是拍脑袋。
1.2 这个类比在哪里失效
「旋钮个数固定」在这个场景里只是近似。3 维是「这批气体、这个浓度范围」内的线性自由度:低浓度时响应近似线性,高浓度下传感器饱和,第 4 个方向就冒出来了;温度每变 10 ℃,这 3 个方向也会轻微转动。
所以维数不是传感器的出厂参数,而是「数据 + 工作区间」的属性。换一批气体、换一个温度段,同一个 8 探头阵列可能是 4 维甚至 5 维。基可以重建,维数会变——这正是「有效维数」比「名义维数」难用的地方。
2. 定义
2.1 基
向量空间 的一组向量 是基(basis),若:
- 线性无关;
- 。
2.2 维数
若 有一组含 个向量的基,则称 的**维数(dimension)**为 ,记 。 规定零空间 的维数为 0。
2.3 坐标
给定基 ,任意 可唯一写成
系数向量 叫 在基 下的坐标(coordinates)。
若把基向量按列排成矩阵 ,则
(这里 指标准基下的坐标。)
3. 为什么这样定义
「基」的两个条件缺一不可:
- 只有无关、不张成:描述不了整个空间;
- 只有张成、不无关:坐标不唯一(第 2.3 节)。
两者结合,保证每个向量有且仅有一组坐标。这是「用 个数描述一个抽象对象」的前提。
维数的定义之所以合理,是因为可以证明:同一个空间的所有基大小相同。所以「维数」不依赖基的选择,是空间的内在属性。
3.1 反事实:把「维数」定义成「向量的个数」
这是最省事的定义:输入了几列,维数就是几。试一个 里的例子:
三个向量,按「个数」定义维数是 3。可它们都在 平面上,且 。换一种写法,只写
两个向量,维数是 2。同一个平面,答案从 3 变成 2,只因为你少写了一行。
反方向更荒唐:在 里塞 100 个平面内的向量,「维数」变成 100——比整个空间还大。一个量既可以是 2、3,也可以是 100,它就不是空间的属性,而是你输入格式的属性。
这正是「基」要同时要求无关与张成的原因:维数必须与你怎么写无关。 无关保证不会重复计数,张成保证没有漏掉方向。
4. 性质与推导
4.1 所有基等势
若 都是 的基,则 。
证明直接引用 Steinitz 交换引理:无关组的大小不超过任何张成组的大小。因为 与 都既无关又张成 ,交换引理同时给出 与 ,故 。
第 2.3 节 §4.3 给出的「 中超过 个向量必相关」是这条引理在标准坐标下的特例。
4.2 维数与子空间
若 是子空间,则 ;等号仅在 时成立。
4.3 基的扩充与缩减
- 任意无关组都可扩充为基;
- 任意张成组都包含一组基。
这两个操作是构造基的标准方法。
4.4 坐标变换
若 的基矩阵为 ,则
这就是「换基」的计算方式(第 2.5 节展开)。
5. 例子
5.1 手算:标准基与另一组基
的标准基 ,坐标就是分量本身。
取 ,求 的坐标: 设 ,则
所以 。验证:。
5.2 手算:多项式空间的基
的标准基是 ,维数 3。
另一组基 也张成 且无关,因此也是基。 同一个多项式 在不同基下坐标不同——这正是「坐标依赖基」的体现。
5.3 场景:零空间的基
,行变换后为 。 方程 ,自由变量 ,则 :
零空间的一组基是 ,维数 2 (未知数个数减秩)。
5.4 场景闭环:8 个传感器、10 Hz、64 kB
输入:标定集 (2000 个样本,4 类气体各 500 个),fp32,——正好占满整个 RAM,所以标定只能在 PC 上做,芯片里只放结果。
计算:中心化后做 SVD,,。假设奇异值是
前 3 个的平方和是 ,总量是 ,占 ,所以取 的前 3 列作基 。这一步是离线的一次性成本。
在线计算:每个样本 只需
次乘加。10 Hz 下每秒 240 次乘加,对任何 MCU 都是噪声级负载。
输出:3 维坐标 送进 4 类最近中心分类器(12 次乘加),同时输出残差。残差超过标定集 99 分位的 3 倍,就判「未知气体」并报警,而不是硬分类。
成本:存储从 8 维降到 3 维(省 62.5%,RAM 里放得下 60 秒环形缓冲);在线 24 次乘加/样本。对照:不做降维时,4 类 kNN 用 2000 个模板要 次距离计算,降维后是 次,快 2.7 倍。
失败条件:
- 新气体在子空间外:3 维子空间由标定集决定,第 5 种气体可能带来一个全新方向。投影后残差很大——这恰好能当「未知」报警用。
- 温漂与饱和:高浓度下传感器饱和,响应不再落在标定时的 3 维里。兜底:按温度分段标定;残差超限时回退到 8 维原始数据 + 规则判据。
- 基不唯一:任何 3 维基都张成同一个子空间,但若选了非正交的基,坐标就要解方程,不能一次点积算出来(第 2.7 节)。
6. 常见误区
-
误区:基必须正交或单位长度。 纠正:正交基只是方便,不是定义要求。 是 的合法基。
-
误区:维数就是「向量的个数」。 纠正:维数是基的大小,不是任意向量组的元素个数。 中 100 个向量可能只张成 2 维。
-
误区:坐标就是向量本身。 纠正:坐标是相对于某组基的表示;换基后坐标变,向量不变。
-
误区:无限维空间不存在。 纠正:多项式全体、连续函数空间都是无限维的;本课程主要讨论有限维。实数集 作为 上的向量空间也是无限维的,它的一组基叫 Hamel 基。
7. 概念网络
- 前置:2.3 线性无关 —— 基要求无冗余。
- 前置:2.2 张成 —— 基要求能张成。
- 后续:2.5 坐标与基变换 —— 换基怎么算。
- 后续:2.6 秩 —— 子空间的维数。
- 后续:6.3 对角化 —— 找一组让矩阵变简单的基。
- 关联:9.3 PCA —— 用数据的主方向作基。
8. 通往大模型: 到底是什么维度
GPT 类模型的隐藏维度 ,意味着每个 token 的隐藏状态是 中的一个向量。
但「模型的有效维度」通常远小于 :
- 激活矩阵 的秩至多 ,实际谱往往快速衰减;
- 权重矩阵的有效秩(保留 90% 能量所需的奇异值个数)可能只有几十到几百;
- 这解释了为什么 LoRA 用 或 就能适配许多任务。
可检验结论:对一批激活做 SVD,若前 个奇异值解释了 95% 的能量,则可以说「这批表示的有效维数约为 」。注意:有效维数是数据/层的属性,不是模型的固定超参。
如果这一步算错,用户会看到什么:把「有效维数」当成一个固定的超参去用,最容易出问题的是 LoRA 的 和 KV Cache 的压缩率。 取得比真实有效维数小,微调后的模型在新任务上「学个七成」——格式会了、内容还是旧习惯;压缩率取得太大,长对话到第 30 轮开始忘记前面说过什么,或者把两个不同用户的上下文混在一起。这些现象都和「你把几个方向压成了一个」对应,与模型大小无关。
9. 练习
- 概念:为什么基必须同时满足「无关」和「张成」?各举一个只满足其一的例子。
- 计算:,求 在 下的坐标。
- 计算:求 的零空间的一组基和维数。
- 证明: 中任意 4 个向量必线性相关(用维数说明)。
- 开放:如果模型的隐藏维度是 4096,但有效维度只有 50,这对推理/存储意味着什么机会和风险?
参考答案
- 只无关不张成: 在 中;只张成不无关:。
- 解 ,得 ,坐标 。
- ,令 ,则 ,,基 ,维数 1。
- 的维数是 3,任何无关组最多 3 个;4 个必相关。
- 机会:低秩压缩、LoRA、KV Cache 压缩、更快推理;风险:有效维度随输入/层变化,过度压缩会丢失长尾信息,且「低秩」不等于「可解释」。
10. 一页速记
- 基 = 线性无关 + 张成;维数 = 基的大小。
- 物理意义 / 现实对应:8 个传感器只有 3 个旋钮;维数是「真正能独立调的旋钮个数」,与你在面板上看到几个推子无关。
- 同一空间所有基大小相同;维数是内在属性。
- 坐标 ,依赖基的选择。
- 零空间维数 = 未知数个数 − 秩。
- 有效维度(谱衰减)可能远小于名义维度。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 施泰尼茨(Ernst Steinitz, 1913):Bedingt konvergente Reihen und konvexe Systeme。交换引理给出「无关组不大于张成组」,两边都是基时只能相等——本页 4.1「所有基等势」的证明骨架就是它。J. Reine Angew. Math. 143 (1913), 128–176
- 哈梅尔(Georg Hamel, 1905):Eine Basis aller Zahlen und die unstetigen Lösungen der Funktionalgleichung: f(x+y)=f(x)+f(y)。用良序证明实数作为 上的向量空间存在基(Hamel 基),把「基」从有限维推到无限维;本页第 6 节第 4 条说的无限维空间由此有了具体例子。Math. Ann. 60 (1905), 459–462
下一篇 → 2.5 坐标与基变换
随堂测 · 5 题
源文件:02-向量空间/04-基与维数.md