2.5 坐标与基变换
本节位置:模块 2 · 向量空间 | 前置:2.4 | 预计:35 分钟
一句话:同一个向量换一组基,就像同一个人换一套身份证——本质没变,坐标变了;线性映射也会随之换一套矩阵表示。
0. 场景引入
一台 1200 万像素的相机:,每像素 RGB 各 8 bit。一帧原始数据是
而 30 fps 连拍要在 33 ms 内把它压到 2 MB 以内写进存储卡——压缩比 18:1。
压缩的核心动作只有一件事:换基。先把 RGB 换成 YCbCr(3 个通道改成「亮度 + 两个色差」),再把每个 小块用 64 个 DCT 基向量重新描述。换完之后,64 个系数里通常只有 6~10 个显著,其余接近 0,砍掉几乎看不见损失。
同一张图,两套坐标,信息量一样,可压缩性差了一个数量级。
更麻烦的是它必须实时。存储卡只有 4 GB,连拍 200 张就是 ,写不下。所以不能先存原始帧再离线压——换基这一步必须发生在图像进内存的那几十毫秒里。
这里有一个必须当场做的决定:质量因子取 75(约 2 MB)还是 90(约 4 MB,画质更保真)。33 ms 的预算只够前者。
问题:换基为什么不会改变图像本身?哪些量在换基后不变、哪些会变?为什么偏偏是 DCT 这组基能让系数变稀疏?
读完本节,你应该能回答三件事:
- 坐标、基、变换矩阵三者是什么关系?
- 换基时哪些性质属于「映射」,哪些只是「这套坐标的偶然」?
- 把换基的方向搞反,代价有多大?
1. 直觉
想象你在描述一个地点:
- 用「东/北」坐标:;
- 把坐标轴旋转 45°,改用「东北/西北」:坐标变成 。
地点没动,只是「尺子」换了。
💡 一句话直觉:换基 = 换一套尺子;坐标是「相对尺子的读数」,向量本身不变。
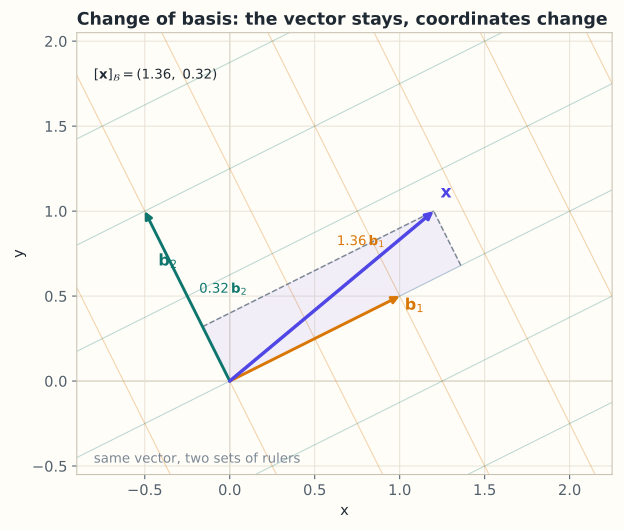
图:同一个 在标准基下读作 ,在 下读作 。灰色是标准网格,橙色与绿色是 的两组网格线。
类比边界:在抽象向量空间(如多项式空间)里,没有肉眼可见的「地点」,但「坐标随基变、元素不变」的逻辑完全一样。
1.1 它在现实世界里对应什么
同一张城市地图,一个路口可以用经纬度写,也可以用「沿主路向东 300 m、再向北 200 m」写。两串数字完全不同,指的是同一个路口——这就是换基:同一个对象,换一套「读数尺子」。
JPEG 就是这么干的。像素坐标里,一张图的能量撒在 64 个位置上;DCT 坐标里,能量挤在少数几个低频系数上。向量没变,是「你在哪套轴上读它」变了。
量级直觉:一个 的 DCT 块有 64 个系数,自然图像里通常只有 6~10 个显著(经验值)。也就是说 85% 以上的坐标可以被抹掉,而这是「换基」本身带来的,不是压缩算法带来的——先换基,才有东西可砍。
1.2 这个类比在哪里失效
换基保持的是线性结构:加法、数乘、可逆性、维数。它不保持的东西同样重要:
- 不保持稀疏性——稀疏是「向量 + 基」共同的性质,换个基就不稀疏了;
- 不保持内积和长度——除非新基是标准正交基(§4.2 的不变量清单里没有范数,就是这个原因);
- 不保持「简单」——DCT 基对自然图像简洁,对文本嵌入就没这本事。
所以「换一个可解释的基」从来不是免费的理解工具:你只是在挑一套让某些结构显形的坐标,同时让另一些结构藏起来。
2. 定义
2.1 坐标向量
设 是 的基。对 ,唯一系数 使 ,称
为 在基 下的坐标。
2.2 基变换矩阵
设 和 是同一空间的两组基。从 到 的基变换矩阵 的第 列是 ,即
若两组基都写成矩阵(列是基向量)、,则
2.3 相似矩阵
设 是线性映射,在基 下的矩阵为 ,在基 下的矩阵为 ,则
称 与 相似(similar)。相似矩阵描述同一个线性映射在不同基下的样子。
这正是 Halmos 的坐标映射观点:基是「读数系统」,换基只换读数,不换映射。
3. 为什么这样定义
如果换基后坐标不按这个规则变,那么「同一个向量」在两套坐标下会指向不同结果,线性映射的复合也会错位。
矩阵相似的定义也是被迫的:我们希望「先换到 、做变换、再换回 」与「直接在 里做」结果一致:
合起来就是 。
注意方向:这里 把 坐标送到 坐标。若你习惯把「列是新基向量」的矩阵直接记作 (第 6 章求特征向量时的用法),那个 是 ,公式会写成 。两种写法只是 的方向相反,不要混用。
3.1 反事实:把换基矩阵的方向搞反
取 、。正确坐标满足 ,解出 ,验证 。
如果手滑,直接算 :
把 当成坐标代回去:。同一个点被画到了另一个地方,差了一倍。
更麻烦的是误差会被基的「歪斜程度」放大。取一组几乎共线的基 ,基矩阵的行列式是
用错方向时,误差大致按 倍放大。放到相机里:本来肉眼看不出的一次舍入,换完基变成整片色斑。
一眼可见的结论:换基不是「乘个矩阵」,方向错了就是另一个变换。
4. 性质与推导
4.1 坐标变换公式
若 的列是基 在标准基下的坐标,则对标准坐标 :
4.2 相似不变量
相似矩阵有相同的:
- 特征值(第 6.1 节);
- 行列式;
- 迹;
- 秩;
- 特征多项式。
这些量描述的是线性映射本身,与基无关。反过来,这些量相同不保证相似。
这份清单在 Axler 里由迹与行列式的性质统一推出。
4.3 换基的方向
把 坐标变成 坐标;反过来
方向搞反是常见错误。记忆法:下标「从右往左读」。
5. 例子
5.1 手算:求坐标
,。
验证:。
5.2 手算:换基后的矩阵
标准基下 90° 旋转:
在 下:
验证不变量:,。
5.3 场景:PCA 就是换基
PCA 找到一组新基(主成分方向),把数据投影过去。新基下,协方差矩阵近似对角,各维「不相关」。数据本身没变,只是换了一套更「省地方」的坐标(第 9.3 节)。
5.4 场景闭环:36 MB 进,2 MB 出
输入: 的 uint8 图像,36 MB。切成 块:每通道 块,三通道共 562,500 块。
计算:
- RGB→YCbCr:每像素 9 次乘加, 次;
- 每块二维 DCT:可分离成两次 8 点 DCT,快速算法约 512 FLOP/块, FLOP;
- 量化 + 熵编码:查表处理 个系数。
输出:质量因子 时,平均每块只有 6~10 个非零系数,熵编码后约 2 MB。同一场景用 ,非零系数翻倍,文件约 4 MB,超出存储预算。
成本: 下计算约 次乘加/浮点运算。单核 10 GFLOP/s 估约 40 ms——已经超过 33 ms 的帧预算,所以相机里 DCT 必须走专用硬件或 SIMD/GPU,纯软件实现只能降分辨率或降帧率。内存侧:一整帧 36 MB 放不进 L2,必须分条带流水,每块 64 个系数只占 256 B(fp32)。
失败条件:
- 块效应:8×8 块独立处理,块边界不连续。 越低越明显,用户看到「马赛克格子」。兜底:提高 ,或用重叠变换 / 去块滤波。
- 色度下采样:4:2:0 把色度分辨率减半,红蓝边缘发糊。人眼对亮度更敏感,这个损失通常可接受。
- 方向搞反或矩阵写错:整幅画面偏色、出现色斑(见 3.1)。
6. 常见误区
-
误区:换基会改变向量/线性映射。 纠正:改变的是坐标表示;向量与映射本身不变。
-
误区: 和 可以随便放。 纠正:方向决定结果。记住 ,以及 ()。
-
误区:特征值会随基改变。 纠正:相似矩阵特征值相同;这正是特征值属于「映射」而非「矩阵表示」的原因。
-
误区:任意两组基之间的变换矩阵都是正交矩阵。 纠正:只有两组基都标准正交时, 才正交;一般基的 只是可逆矩阵。
7. 概念网络
- 前置:2.4 基与维数 —— 坐标的定义。
- 后续:6.3 对角化 —— 找一组基让矩阵变成对角。
- 后续:6.4 谱定理 —— 正交基下的对称矩阵。
- 后续:9.3 PCA —— 数据换基。
- 关联:11.2 线性层 —— 权重矩阵在特征基下的解释。
8. 通往大模型:换基思维能解释什么
1. 权重旋转不变性:若把隐藏空间用一个正交矩阵 旋转,且同时把相邻层的权重按 变换,模型输出不变。这说明「哪些维度」本身不重要,重要的是方向之间的关系。可解释性研究常利用这一点寻找更可读的基。
2. 特征基与叠加:模型可能用一组非正交的「特征方向」表示概念。换到特征基下,激活可能变得稀疏、可解释;在标准基下则看起来密集、嘈杂。
3. PCA/白化:把激活换到主成分基,再白化,可以让不同方向尺度一致,便于分析或训练(第 9.4 节)。
可检验结论:正交换基保持内积与范数:,。所以旋转隐藏空间不会改变余弦相似度。
如果这一步算错,用户会看到什么:工程上最常见的错法不是「换错基」,而是只换了一半——把某一层权重按 转了,却没把它的输入也按 转。语法上照跑不误(形状一致、不报错),实际上等于在错误的坐标系里读数据。用户侧的现象是:图像整体偏绿或偏紫(色彩空间换基写错),或者模型 loss 不降、输出退化成重复短语(权重旋转换了一半)。同一类 bug 在推理侧表现为「模型换了个量化版本后个别类别系统性出错」——不是精度掉了,是坐标错位了。
9. 练习
- 概念:为什么相似矩阵有相同的特征值?用 说明。
- 计算:,求 的 坐标。
- 计算:,,求 ,并验证迹与行列式不变。
- 场景:如果两组基都是标准正交基, 有什么特殊性质?此时 等于什么?
- 开放:为什么「换一个可解释的基」可能帮助理解模型,但也可能制造错觉?
参考答案
- ,特征多项式相同。
- 解 ,得 。
- ;;;迹 5、行列式 6 不变。
- 是正交矩阵,。
- 换基可以让结构更稀疏/更接近人类概念,但基的选择有无数种,且模型未必使用这组基;可解释性需要干预实验验证,不能只看相关性。
10. 一页速记
- 坐标依赖基:,。
- 物理意义 / 现实对应:同一段音乐的五线谱与频谱;JPEG 里 64 个 DCT 系数只留 6~10 个。
- 基变换矩阵 ,把 坐标变成 坐标。
- 同一映射在不同基下相似:,其中 。
- 相似不变量:特征值、行列式、迹、秩;范数与稀疏性不在其中。
- 正交换基保内积、保范数、保余弦。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 哈尔莫斯(Paul R. Halmos, 1958):Finite-Dimensional Vector Spaces(1958 年初版,Springer 1974 年重印)。把「选一组基」讲成坐标映射,并用它推出同一线性变换在不同基下的矩阵相似;本页 2.2–2.3 的 与 就是这套语言的坐标写法。Springer 重印本
- 阿克斯勒(Sheldon Axler, 2015):Linear Algebra Done Right(第 3 版)。系统处理基变换矩阵与相似不变量(迹、行列式、特征多项式),本页 4.2 的不变量清单可以在它的「迹与行列式」一章找到依据。Springer
下一篇 → 2.6 秩:信息的维度
随堂测 · 5 题
源文件:02-向量空间/05-坐标与基变换.md