1.6 正交与投影:最优近似从哪里来
本节位置:模块 1 · 向量与几何 | 前置:1.3、1.4 | 预计:40 分钟
一句话:投影是把一个向量「压」到某个方向上,且让误差最小;误差向量恰好与目标方向垂直——这就是正交。
0. 场景引入
省级电网调度中心,每 5 分钟做一次状态估计:把全省 3000 个量测(电压幅值、注入功率、支路潮流)折算成 500 个状态变量(各节点的电压幅值与相角)。
量测比状态多 6 倍,方程组超定,没有精确解——量测彼此矛盾,差的是噪声和坏数据。可调度员必须拿到一组自洽的电压,才能算潮流、判断哪条线路会过载。6 倍冗余不是浪费:它是估计能抗噪的前提,冗余掉到 1 倍时,任何一个坏量测都会直接变成一个错误状态。
决定:在 3000 个互相矛盾的数里,怎么取一个「最可信」的 500 维状态?押错的代价很具体:估计偏高 → 误判过载 → 拉闸影响 10 万户;估计偏低 → 漏判 → 变压器过热烧毁。
这个「在允许的范围里找最近点」的问题,答案就是正交投影:残差必须与模型能解释的所有方向垂直。
读完本节,你应该能回答三个问题:
- 为什么「残差与列空间正交」等价于「最优」?
- 投影矩阵 为什么幂等、为什么不可逆?
- 正规方程 为什么在数值上危险,工程上怎么绕?
1. 直觉
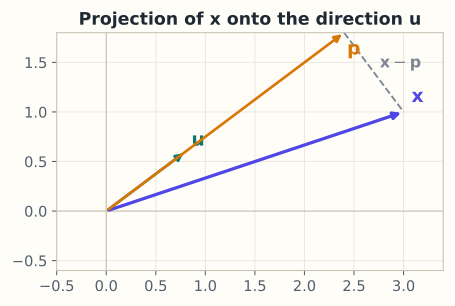
太阳在正上方,一根斜插的杆子在地上留下影子。影子就是杆子在地面这个「子空间」上的投影。
- 影子是地面上离杆顶最近的点;
- 杆顶到影子的连线,与地面垂直。
把这三件事画出来,就是本页开头那张图:杆顶 、地面上的影子 、以及垂直于地面的虚线残差。
💡 一句话直觉:投影 = 在允许的子空间里,找离原向量最近的那个点;最近的条件是「误差与子空间垂直」。
类比边界:这里的「最近」用 L2 范数度量。换一种范数,「垂直」的条件会变,投影也会变。
1.1 它在现实世界里对应什么
投影是「用有限的模型去解释观测」:500 维状态是地面,3000 个量测是斜插的杆子,残差是杆顶到影子的垂线。残差与子空间正交,意味着残差里不再含有任何「模型能解释的方向」——如果还有,说明估计没到位。
量级:500 个状态拟合 3000 个量测,残差自由度 。若残差平方和除以 2500 接近量测噪声的方差,说明模型与量测自洽;远大于它,说明有坏数据或拓扑错误。这是调度中心每天盯着的那个数。
这个类比在哪里失效?影子假设光源平行、地面平整,而且「最近」用尺子量;电网里不同量测的精度能差 10 倍(关口表 vs 普通 CT),必须加权,否则高精度量测会被低精度量测拖偏。加权后公式变成 ,几何上是在一个被 拉伸过的空间里做投影。
2. 定义
2.1 正交
两个向量正交,若
记作 。零向量与所有向量正交(但零向量没有方向)。
2.2 正交补
子空间 的正交补:
它是子空间,且 (第 2.8 节)。
2.3 到直线的投影
在非零向量 方向上的投影:
投影矩阵:
2.4 到子空间的投影
若 有一组标准正交基 ():
其中 。
把一组普通基变成标准正交基的过程叫 Gram–Schmidt 正交化(第 2.7 节);施密特在 1907 年独立给出了同一构造。
若只有一组普通基(按列排成 ,列线性无关):
这个公式在第 4.4 节(最小二乘)会再次出现。
3. 为什么这样定义
投影要满足两个愿望:
- 落在子空间里;
- 离原向量最近。
设投影为 ,误差 。如果 在 里还有分量,比如沿某个 的分量不为零,那么把 沿 再挪一点,就能让误差更小。所以最优的 必须让 与 中所有向量正交:
这就是「正交」不是额外假设,而是最优性的必然结果。反过来,满足这个条件的 也唯一(当 是闭子空间时)。
3.1 反事实:把「最近」换成 L1 或 L∞
投影到常数向量 (即用 4 个量测估一个真值),观测 ,其中 100 是故障传感器,真实值应为 0。
L2 最优(均值):
L1 最优(中位数): ——只要坏点少于一半,中位数完全不受影响。
L∞ 最优: 。
同样是「最优」,三种判据给出 0、25、50 三个答案。按 L2 的结果,调度员看到这条线重载、直接拉闸,而实际它空着——一个传感器坏了,影响 10 万户。按 L∞ 更离谱,误差 50 倍。荒谬之处一眼可见:「最优」这个词本身没有意义,必须先说清用哪种误差度量;而 L2 对离群点的敏感性,正是电网必须额外做坏数据检测的原因。
4. 性质与推导
4.1 到直线的投影公式推导
设 ,最小化
对 求导并令零:
代回即得投影公式。残差:
验证正交性:
4.2 投影矩阵的性质
满足:
- 对称:;
- 幂等:(投影两次等于一次);
- 半正定:;
- 秩 1(当 );
- 不改变投影结果: 对 ;
- 零化正交部分: 对 。
4.3 正交分解
任意 可唯一分解为
且两项正交。由此得到勾股定理:
因此正交投影不会让向量变长:。
5. 例子
5.1 手算:投影到坐标轴
,:
,正交。。
5.2 手算:投影到对角线
,:
残差 。验证:。 长度:,,和 ,符合勾股定理。
5.3 场景:最小二乘拟合
给三个点 ,想拟合 。 写成矩阵形式 ,其中
不在 的列空间里(三个点不共线),所以无精确解。最小二乘解是 在列空间上的投影对应的系数:
这里 ,,解得 。 拟合直线 。残差向量与 的两列都正交——这就是「正规方程」的几何来源(第 4.4 节)。实际计算中正规方程会放大条件数,通常改用 QR 分解求解,见 Golub 与 Van Loan。
5.4 场景闭环:3000 个量测、500 个状态、5 分钟
输入: 稀疏(按每行 5 个非零估算,约 1.5 万个非零元),;一次估计读约 。
计算:解 。正规方程要构造 ( 的 float64,2 MB),条件数被平方;改用 QR,成本约 FLOP,按 10 GFLOP/s 估算 0.15 s。
输出:500 维状态 → 潮流计算 → 越限告警清单。
成本:0.15 s 只是 5 分钟周期的千分之一,2 MB 内存也不值一提。真正的成本是数据质量:一个拓扑错误(线路检修但模型没更新)会让残差平方和从 1.0 跳到 8.0,触发坏数据检测,值班员要花 20 分钟定位。
失败条件:
- 坏数据:单个量测错 10 倍,L2 把它平摊到所有状态上,误差遍布全网。兜底:卡方检验 + 最大归一化残差定位,剔除后重算;或用 L1/Huber 鲁棒估计。
- 拓扑错误:模型里的开关状态与现场不符,残差出现系统性偏差,最小二乘仍给出「最小」解,但物理上错。兜底:把开关状态也当未知量做假设检验。
- 量测不足:可观测性分析不通过时 接近奇异,解对噪声极敏感。兜底:补虚拟量测,或降到可观测子空间里估。
6. 常见误区
-
误区:投影到一组普通基,直接把每个方向的分量相加就行。 纠正:只有当基正交时才能直接相加;否则方向之间会「重复计算」,需要 Gram 矩阵 修正。
-
误区:正交向量一定线性无关。 纠正:非零正交向量确实线性无关;但零向量与所有向量正交,不能放进基里。
-
误区:投影矩阵可逆。 纠正:投影是降维操作(除非投影到整个空间),不可逆; 的特征值只有 0 和 1,行列式为 0。
-
误区:投影后向量一定变短,所以信息一定丢失。 纠正:长度不增,但「丢失」的是与子空间正交的分量;如果任务只关心子空间内的信息,这部分本来就是噪声。
7. 概念网络
- 前置:1.3 点积 —— 正交的判据。
- 前置:1.4 范数 —— 「最近」的度量。
- 后续:2.7 Gram–Schmidt —— 构造正交基。
- 后续:2.8 正交补与投影定理 —— 一般子空间的投影。
- 后续:4.4 最小二乘 —— 投影的统计应用。
- 关联:11.6 残差流 —— 表示的正交分解。
8. 通往大模型:残差流、正交初始化与「概念编辑」
1. 残差流分解:把隐藏状态 看成「当前 token 的信息」与「位置/格式信息」的叠加。若两者近似正交,就可以在某一子空间上操作而不破坏另一部分。
2. 正交初始化:让权重矩阵的列尽量正交,使
避免深层连乘时范数爆炸或消失。
3. 激活引导(steering):设「拒绝方向」为 ,想让模型更愿意回答,可做
即减掉在 上的投影,保留正交分量。这是「概念编辑」最朴素的线性代数版本;它是否有效,取决于概念是否真的近似线性可分。
可检验结论:投影后 ,所以只会变短,不会变长;如果发现变长,一定是公式或实现有误。
如果这一步算错,用户会看到什么:steering 方向估错,用户看到模型「答非所问地变礼貌」,或者对一切请求都拒绝。好在有一个可自检的性质——减投影后范数只会变小;若监控到范数变大,说明符号或公式写反了,这时候生成质量通常已经肉眼可见地崩坏(重复、答非所问)。
9. 练习
- 概念:为什么「最近点」的条件是残差与子空间正交?用反证法说一句。
- 计算:,,求投影向量、残差,并验证两者正交。
- 计算: 投影到平面 上,结果是什么?投影矩阵是什么?
- 场景:在二维中,把 投影到 上,再投影一次,结果变了吗?用 解释。
- 开放:如果「性别方向」并不完全线性,用减投影的方法编辑表示,可能带来什么副作用?
参考答案
- 若残差 在 内有非零分量 ,则 仍是 中的点,且离 更近,矛盾。
- ,,;。
- ;。
- 第一次得 ;第二次仍在同一直线上,结果不变;因为 。
- 可能误删与性别相关但任务需要的特征(如代词、职业),或在不同层/不同语境下方向漂移;需要验证与正则化。
10. 一页速记
- 正交:;正交补 与 维度互补。
- 到直线的投影:,矩阵 。
- 最优近似的残差与子空间正交;这是最小二乘的核心。
- ,,特征值 0/1,不可逆。
- 正交分解:,且 。
- 物理意义 / 现实对应:影子投在地面(模型空间)上,残差是杆顶到影子的垂线;电网状态估计就是给 3000 个矛盾量测找最近的那个影子。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 格拉姆(Jørgen Pedersen Gram, 1883):Ueber die Entwickelung reeller Functionen in Reihen mittelst der Methode der kleinsten Quadrate。给出把一组向量正交化的构造(Gram–Schmidt 的 Gram 侧),本页 §2.4 的标准正交基由此得到。Journal für die reine und angewandte Mathematik 94
- 施密特(Erhard Schmidt, 1907):Zur Theorie der linearen und nichtlinearen Integralgleichungen。独立给出同一正交化过程(Schmidt 侧),并用于积分方程;本页 §2.4 的 投影依赖它。Mathematische Annalen 63
- Golub 与 Van Loan(2012):Matrix Computations。系统整理投影与最小二乘的数值算法,本页 §5.3 提到的 QR 解法与正规方程的条件数问题见第 5 章。JHU Press 第 4 版
下一篇 → 1.7 叉积与三重积(选学)
随堂测 · 4 题
源文件:01-向量与几何/06-正交与投影.md