4.1 线性方程组的几何:约束的交点
本节位置:模块 4 · 线性方程组 | 前置:3.2 矩阵乘向量 | 预计:30 分钟
一句话:每个线性方程是一张「等值面」,方程组的解就是这些面共同穿过的那部分空间。
0. 场景引入
早上 7 点 40,一辆网约车开进东三环的立交桥下。车上的北斗接收机以 10 Hz 输出定位,这一次收到 9 颗卫星,用了其中 8 颗。它要解 4 个未知数:经度、纬度、高程,以及接收机钟差—— 的钟差对应约 300 m 的伪距误差,所以钟差必须和位置一起解。
8 个伪距方程、4 个未知数,这是一次超定求解。卫星几何好时,8 颗星给出的几何精度因子(GDOP)约 1.8,伪距噪声 3 m,于是 位置误差约 m;可一旦 4 颗高仰角卫星挤在同一片天空,GDOP 恶化到 6,同样的噪声就变成 18 m。车道级导航要求 1.5 m,差了 3.6 倍,出口就会报错,司机多绕 6 km。
更麻烦的是,卫星不是「越多越好」:两颗星视线夹角只有 5° 时,对应的两个单位行向量只差 ,第 8 个方程几乎等于没加。
问题:8 个方程为什么只定得住 4 个数?「方程多」和「约束独立」差在哪?读完本节,你应该能回答三件事:
- 一个线性方程在 4 维空间里是什么几何对象,8 个方程的交集是什么?
- 行图像与列图像各自回答什么问题,为什么高维里只能靠列图像?
- 什么情况下「多加一颗卫星」等于「没加」?
1. 直觉
1.1 一个方程 = 一张等值面
在平面上, 是一条直线:线上每点代入左边都等于 4,线外都不等于。在三维里 是一张平面;在 维里,一个线性方程是 维的超平面(hyperplane)。
1.2 解 = 交集
每加一个方程,就往交集里再切一刀。两刀可以交于一点、交于一条线,也可以平行(无交点)或重合(切了等于没切):
| 情形 | 两张面的关系 | 解集 |
|---|---|---|
| 唯一解 | 交于一点 | 一个点 |
| 无穷多解 | 交于一条线(或完全重合) | 一条线 / 一整张面 |
| 无解 | 平行且不重合 | 空集 |
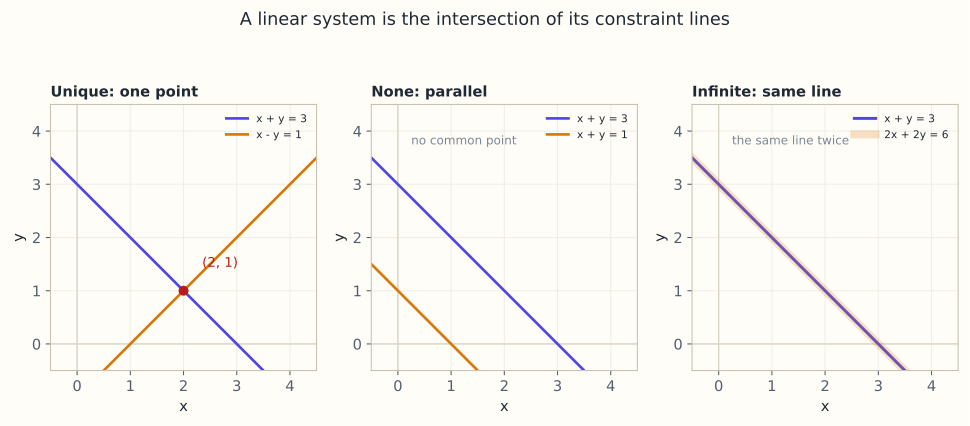
图:两条约束线交于一点(唯一解)、平行(无解)、重合(无穷多解)。解集就是这些线的交集。
💡 一句话直觉:解方程组就是求若干超平面的公共部分;结局只有三种——一点、一个低维面、空集。
1.3 它在现实世界里对应什么
回到开头的接收机。在初始位置 处线性化后,每颗卫星给出一个方程:
其中 是卫星位置, 是从接收机指向卫星的单位向量, 是测到的伪距, 是按初始位置算出的距离。这个式子说的是:第 颗卫星的测量,是未知数 的一张超平面。把这 8 个方程排成矩阵,就是下面场景闭环里的 。
| 数学对象 | 接收机里的对应物 |
|---|---|
| 未知数 | 位置修正量 3 个 + 钟差 1 个 |
| 第 行 | 再补一位 1(钟差系数) |
| 右端 | 伪距减去按初始位置算出的距离 |
| 解 | 所有球面(线性化后是超平面)的公共点 |
量级直觉:伪距约 m,钟差 就是 300 m;两颗星视线夹角 5° 时,两行只差 ,这个方程对定位的边际贡献大致相当于 0.09 个独立方程。精度不是靠卫星数量堆出来的,是靠方向的多样性。
1.4 这个类比在哪里失效
超平面只在工作点附近成立。伪距方程的本体是欧氏距离 ,是弯的;初始位置差 1 km 时,线性化误差可能到米级,所以要迭代 4~5 轮,每轮重算 。
第二,4 维超平面画不出来,肉眼几何到此为止;能替代它的是秩与 GDOP 这类标量。
第三,噪声不是高斯的:城市峡谷里多路径和非视距信号有系统性偏差,最小二乘会把偏差平均进去,解看起来「收敛了」,其实整体偏了几米到十几米(按多路径偏差估算;4.4 讨论残差,4.6 讨论放大)。
2. 定义
2.1 线性方程
含 个未知数的线性方程可写成
是法向量(normal vector),垂直于超平面; 决定这张面离原点多远。
2.2 方程组与矩阵
个方程、 个未知数写成 ,。 的第 行就是第 张超平面的法向量。
2.3 行图像与列图像
同一个等式的两种读法(Strang 定下的两个名字):
- 行图像(row picture): 张超平面求交。
- 列图像(column picture):把 的列记作 ,问 的系数是多少。
3. 为什么这样定义
为什么用「交集」而不是「逐个方程求解」?因为方程会互相筛选:第一个方程的无穷多组解,还要被第二个方程再筛一遍。交集语言把「筛」说清楚了——每次筛选都在缩小集合。
为什么需要两种图像?
| 视角 | 回答的问题 | 适合 |
|---|---|---|
| 行图像 | 每个约束长什么样?解在几何上是什么? | 理解唯一/无穷/无解 |
| 列图像 | 目标 能否被列组合达到? | 理解秩、列空间、最小二乘 |
列图像是后续主线: 有解 。4.2 把它变成秩判据,4.4 处理它不成立时的最优近似。
3.1 反事实:用「方程个数」判断解的情况
最省事的判据是数数:方程比未知数多就无解,少就无穷多,相等就唯一。试两个手算例子。
例子 A(3 个方程、2 个未知数):
按「3>2 所以超定、无解」判断,错了。第三式就是第一式乘 2,系数秩 ,增广秩也是 2,,唯一解 。多出来的那一行没有提供任何新约束。
例子 B(2 个方程、2 个未知数):
按「2=2 所以唯一」判断,也错了。两行系数相同、右端不同,、增广秩 2,无解。
两个例子放在一起说明:解的存在性只取决于 是否落在 里,与 谁大谁小无关。 卫星定位也一样:8 颗星若都挤在一个方向, 的秩可能仍然是 4,但某个奇异值会非常小,多出来的方程几乎不提供新方向——那是 4.6 的病态,不是「方程不够」。
4. 性质与推导
4.1 法向量为什么垂直
设 都在面 上,则 。面内任意方向都与 正交,所以 是法向量。
4.2 三种情形
记 , 为未知数个数:
| 情形 | 几何 | 代数条件 | 解集 |
|---|---|---|---|
| 唯一解 | 交于一点 | 一个点 | |
| 无穷多解 | 交于直线/平面/… | 维仿射集 | |
| 无解 | 没有公共点 | 空集 |
先看有没有解(两个秩是否相等),再看解多不多( 与 )。证明在 4.2。
4.3 解集是仿射集(affine set)
若 是一个解、,则 。所以解集是 ,一般不过原点,不是子空间——除非 。这套「相容性 + 仿射解集」的语言在 Horn 与 Johnson 里有完整的代数处理。
5. 例子
5.1 手算:两线交于一点
两式相加消去 :。代回 。验证: ✓
列图像:,取 :
NumPy 复核:np.linalg.solve([[2, 1], [1, -1]], [4, 1]) 返回 [1.6667, 0.6667],与 一致。
5.2 同一组系数,三种结局
固定左边、只改右端:
- 与 :系数行列式 ,唯一解 。
- 与 :左边成 2 倍、右端却是 3 而非 8,无解(平行)。
- 与 :第二式就是第一式乘 2,无穷多解,解集 。
判别只看两件事:左边系数是否成比例(决定 ),右端是否同步成比例(决定增广秩)。
5.3 三维:三张平面的交
、、。由后两式 、,代入第一式得 :三面交于 。
若把第一式换成 (同一张面写两遍),只剩两张独立平面,交线为 。
5.4 场景闭环:8 颗卫星、4 个未知数
输入:8 颗卫星的视线方向拼成 (最后一列全是 1,对应钟差),伪距残差向量 。 的 fp64 矩阵只有 256 B,10 Hz 下每秒读 2.5 kB,可以常驻缓存。
计算:正规矩阵 是 ,需要 FLOP;解 4 元方程再按 FLOP 估。迭代 5 轮也不过约 FLOP,在 1 GFLOP/s 的 MCU 上不到 2 μs——相对 100 ms 的定位周期可以忽略。
输出:位置 与钟差 ,以及
这个式子说的是:把「单位伪距噪声」经过求逆放大后的总方差开根号。、 m 时定位误差 5.4 m; 时 18 m。
决策:若 m,这次 fix 不采纳,改用上一历元 + IMU 推算,或等卫星几何变好。按 10 Hz、连续 20 个历元被拒估算,推算要撑 2 s。
成本:算力几乎为零,真正的成本是「拒绝定位」——2 s 内没有绝对位置,车道匹配只能靠惯性,误差随时间的平方增长。反过来,若为了不拒而放宽阈值,就会把 18 m 的错解喂给导航。
失败条件:
- 几何退化:卫星全在同一侧或共面, 秩亏,GDOP 发散。兜底:直接看 ,小于阈值就拒绝。
- 多路径与非视距:残差有偏,最小二乘把偏差平均进去,GDOP 再小也没用。兜底:按仰角加权、剔除残差最大的星。
- 钟差跳变:接收机时钟被驯服时 会阶跃,前一历元的解不能直接作初值。
6. 常见误区
- 误区:方程个数多于未知数就一定无解。纠正:、、 三个方程两个未知数仍有唯一解;要看两个秩。
- 误区:无解说明方程组写错了。纠正:带噪声的测量必然过约束;4.4 的最小二乘就是为无解准备的。
- 误区:行图像和列图像是两套解法。纠正:它们是同一个等式的两种解读,代数上没变。
- 误区:解集是子空间,可以随便相加。纠正:非齐次解集不过原点;两个解相加得 ,不封闭。
- 误区:高维没法画图,几何直觉就没用了。纠正:超平面、交集、法向量照常使用,维数公式照常成立。
7. 概念网络
- 前置:3.2 矩阵乘向量 —— 就是「输入 ,输出 」。
- 前置:1.6 正交与投影 —— 法向量垂直于超平面靠的是点积。
- 后续:4.2 解的存在性与通解结构 —— 把三种情形变成秩判据。
- 后续:4.3 齐次方程与零空间 —— 解集里可自由移动的部分。
- 后续:4.4 最小二乘 —— 无解时退而求其次。
8. 通往大模型:微调就是一个欠定方程组
出现位置:约束式微调、激活编辑、线性探针的「求解」步骤。
形状:设某层是 (),希望它在 个样本上满足 。把 按列拼成 ,得到矩阵方程 ,。
为什么需要:每一行 是 个未知数,只被 个方程约束。当 时这是**欠定(underdetermined)**系统,可行集是一个 维()仿射子空间,不是单点。选哪一个点,决定了微调后模型离原点多远、遗忘多少;这正是 4.5 的最小范数解要回答的问题。
可检验结论:取 、,可行解的自由度是 维;numpy.linalg.lstsq 返回其中范数最小的那个。反过来,若 且 之间的线性关系与 不一致(例如 但 ),方程无解,只能最小二乘近似。
import numpy as np
rng = np.random.default_rng(0)
D, K = 64, 8
H = rng.normal(size=(D, K)); Y = rng.normal(size=(D, K))
W, *_ = np.linalg.lstsq(H.T, Y.T, rcond=None); W = W.T  # 每行独立求最小范数解
print(W.shape, np.linalg.norm(W @ H - Y)) # 约束被精确满足如果这一步算错,工程上看到什么现象:把钟差当成已知(令 ), 就少一列,变成 。此时高程误差会把钟差吸收进去:水平看起来还正常,高程却漂几十米,地图匹配把车吸附到高架和地面中的错误一层。用户侧的表现是「导航一直说你在桥上」,而不是「定位失败」。
9. 练习
- 概念:用交集语言解释:为什么给无穷多解的方程组再加一个方程,可能变唯一,也可能仍然无穷多?
- 计算:解 、,并写出列图像。
- 计算:判断 、、 是否有解。
- 几何:三维中 与 的解集是什么形状?维数多少?
- 开放:为什么说「列图像比行图像更适合高维」?结合 说明。
参考答案
- 新超平面若与原解集(直线)交于一点,则唯一;若包含这条直线,则仍无穷多;若与它平行不重合,则无解。
- 由第二式 代入第一式:,。列图像 。
- 第二式左边是第一式的 2 倍、右端却是 5 而非 4,前两式已矛盾,无解(系数秩 1,增广秩 2)。
- 两平面法向量不成比例,交于一条直线,维数 ;令 得 ,解集 。
- 高维里画不出 张超平面,但「 是否在 个列向量的张成空间里」只涉及 个向量和两个秩,与 无关。
10. 一页速记
- 一个线性方程 = 一张超平面,法向量是该方程的行向量。
- 物理意义 / 现实对应:解是若干约束共同穿过的点;GNSS 里就是「几颗卫星的等距面(线性化后是超平面)交于一点」。
- 解集 = 所有超平面的交集:一点、一个仿射子空间、或空集。
- 行图像看约束,列图像看「 能否由列组合」。
- 先判有无解(两个秩),再判解多不多( 与 )。
- 非齐次解集 = 特解 + 零空间,一般不过原点。
11. 参考文献与致谢
这一页的知识不是凭空来的。下面列出本页直接借用的原始工作与权威整理;正文中的人名、定理名已链接到对应条目。链接优先指向 DOI、arXiv 或可长期访问的原文存档。
- 斯特朗(Gilbert Strang, 1993):The Fundamental Theorem of Linear Algebra。行图像/列图像的框架与四个基本子空间的「大图」:把「 在不在列空间里」当成解存在性的判据,也就是本页第 2.3 节两种读法的标准表述。Amer. Math. Monthly 100(9), 848–855
- 霍恩与约翰逊(Roger A. Horn & Charles R. Johnson, 2012):Matrix Analysis(2nd ed.)。把相容性与解集写成 的仿射集语言,是第 4.2–4.3 节那张三情形表背后的代数依据。Cambridge University Press
下一篇 → 4.2 解的存在性与通解结构
随堂测 · 5 题
源文件:04-线性方程组/01-方程组的几何.md